越野摩托车在碎石、车辙、树根和跳跃落地间高速穿行,车架、悬架与轮胎承受连续冲击,车载传感器记录的数据却常在颠簸中失真。惯性测量单元、轮速传感器和位移传感器若校准不准,牵引力控制与悬架调校就会偏离真实路况。达喀尔拉力赛和MXGP车队越来越依赖遥测,如何让颠簸路面数据更精准,已成为提升圈速与安全的关键。
红牛KTM车队和本田HRC车队在达喀尔拉力赛前,会把越野摩托车推到碎石路、沙丘和深车辙上,安装惯性测量单元、轮速传感器、悬架位移计、应变片与全球定位模块。这些设备原本用于平滑路面,到了颠簸路面,冲击让加速度计出现削顶,陀螺仪漂移,轮速信号跳动,原始数据很快混入噪声。
校准先从静态开始,把车固定在六面体夹具上,逐个方向输入已知重力与角速度,求加速度计零偏、标度因数与三轴不正交误差。陀螺仪用转台给出恒定角速率,温度箱覆盖零下到高温。静态只解决基础,真正难题来自颠簸,夹具无法复现连续冲击、轮胎形变和悬架快速往复。
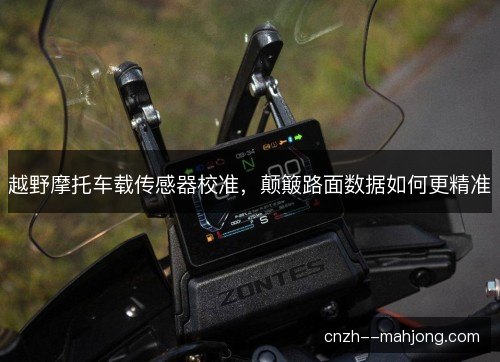
动态校准把摩托车开到同一段颠簸路面,重复多趟,用激光测距、基准惯性单元和高速摄像做参考。轮速与全球定位组合估计车速,再用悬架位移判断车身姿态。若参考系统本身也被震坏,数据仍不可信,所以参考设备要刚性安装在车架中心附近,并做减振与温补,避免被后轮和排气热量干扰。
颠簸路面的振动从几赫兹的车身俯仰到数百赫兹的簧下跳动,冲击瞬间可达数十倍重力。加速度计在量程边缘会饱和,低频姿态与高频振动叠在一起,简单低通滤波会把真实冲击抹掉。采样率不足时,尖锐峰值被平均成平缓曲线,牵引力控制和防抱死算法就看不到轮胎真正失去抓地的时刻。
多传感器融合最怕时间错位。轮速、惯性测量单元、悬架位移和全球定位若各自按不同时钟采样,几毫秒偏差就足以让急加速与制动事件对不上。硬件触发与精密时间协议能把时间戳统一到微秒级,再按固定延迟对齐。线束抖动、电磁干扰和电源波动也会制造假脉冲,数据清洗必须先于融合。
传感器安装位置改变局部刚度,螺栓松动或支架共振会引入虚假信号。车架、发动机和排气的高频振动通过金属路径传递,若直接粘贴在塑料护板上,数据会随护板拍打而跳变。工程团队常用钛合金支架、隔振垫和灌封胶固定,再通过敲击测试找出共振峰,把敏感频段避开或做补偿。
越野摩托车从清晨低温跑到午后高温,制动盘、发动机和排气让传感器局部温度剧烈变化。麻将胡了加速度计与陀螺仪的零偏随温度漂移,应变片电阻也随环境改变。温补不能只查手册曲线,而要在整车上做升温与降温循环,记录每个传感器在真实热场中的输出,再建立分段校正表,实时补偿漂移。
更精准的数据依赖融合算法。扩展卡尔曼滤波、互补滤波和因子图优化把惯性、轮速、位移与定位信息放在统一模型里,用车辆动力学约束抑制漂移。颠簸时轮速可能离地空转,全球定位可能短暂失锁,算法要识别可信度并动态调整权重。机器学习可学习冲击模式,但训练数据必须覆盖不同车手、胎压和赛道。
地面真值决定校准上限。测力平台、轮力传感器和激光轮廓仪能在实验室给出参考,但真实碎石路、树根和沙地的边界条件更复杂。达喀尔拉力赛的赛段每天变化,MXGP赛道也会被雨水和车辙改写。车队会在测试场铺设可重复的障碍组合,用同一车手、同一胎压、同一油量反复跑,建立可对比的数据基线。
数据精准后,悬架工程师能分清是压缩阻尼不足、回弹过快,还是弹簧刚度与车手体重不匹配。牵引力控制可以更早识别后轮打滑,调整点火与喷油,减少后轮空转。防抱死系统在碎石上能保留更短制动距离。车手从遥测中看到自己在哪一段损失时间,进而改变线路与身体重心,圈速提升往往来自这些小修正。
精准数据还关系安全与耐久。连续冲击若被低估,车架疲劳、轮圈裂纹和悬架漏油可能被忽略;若被高估,零件会过度加强,增加重量并改变操控。红牛KTM车队、本田HRC车队和MonsterEnergyYamaha车队都希望用遥测判断部件寿命,让维修窗口更贴近真实消耗,避免在达喀尔拉力赛或MXGP分站中因机械故障退赛。
下一步是让校准从离线走向在线。边缘计算模块在车上实时检测传感器健康,发现饱和、漂移或时序异常就自动切换备用模型。自校准算法利用正常路面与颠簸路面的差异,持续更新零偏和标度因数。数字孪生把赛道数据回灌到仿真,帮助车队在赛前筛选悬架设定,减少现场试错。
当颠簸路面数据足够精准,越野摩托车不再只靠车手直觉调校。工程师能在数据里看见轮胎每一次弹跳、悬架每一次触底和发动机每一次输出变化,车手也能获得更可靠的辅助。达喀尔拉力赛与MXGP的竞争会因此更精细,但核心仍是把真实路感翻译成可信数字,让速度与安全在同一套数据上取得平衡。
新援群体康复周期管理,循序渐进避免反复
拜仁慕尼黑今夏引进的新援伊藤洋辉、帕利尼亚与奥利塞,几乎都在加盟初期遭遇不同伤病,俱乐部没有让他们急着合练,而是启动康复周期管理。这件事值得关注,因为新援群体往往背负巨大期待,一旦康复节奏失控,反复受...